Posts

Node Red

Image
    Aste honetan pin-en kontrola simulatzeko balio duen programa batekin aritu gara lanean: Node Red. Dataplicityren bidez nodered instalatu genuen gure raspberryan eta IP-a edukita edozein gailutik sartu gaitezke nodered-an raspberryaren IP-a eta sarea jarriz. Programa honekin errazagoa izango zaigu gure proiekturako behar ditugun PIN-ak aukeratzea eta hoiek konfiguratzea.
Diseinua

Image
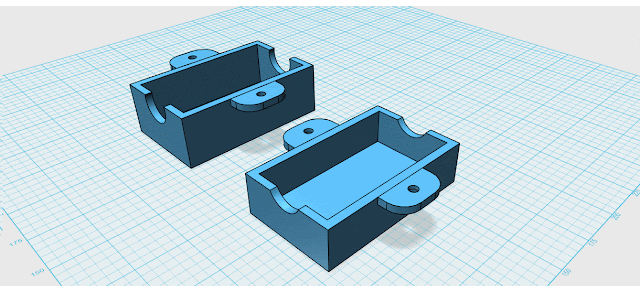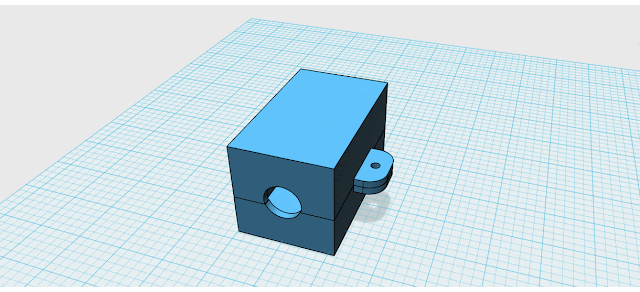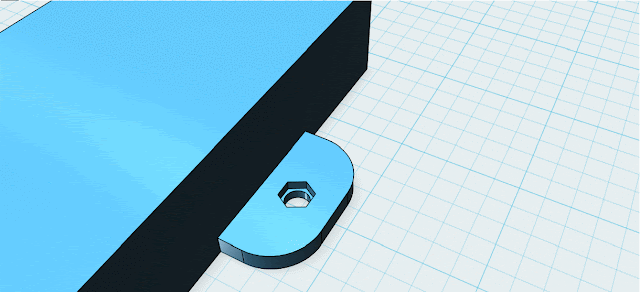
Hasi gara muntaian pentsatzen eta motorra eta encoderra barruan edukiko dituen kaxak diseinatu ditugu. Bi piezako kaxak izango dira, materialak barruan ondo montatu ahal izateko, eta alde bakoitzean borobil itxurako zulo bana egingo dugu konexiorako kableak eta motorraren ardatza kanpoaldearekin konektatzeko. Oraindik materiala ez daukagunez, eta nehurriak-zehatz mehatz ez dauzkagunez, diseinu hau aldatzen joango da. Oraingoz hau da pentsatu duguna:

PuTTY eta tightvnc

Image
    Aste honetan lantzen ari garena raspberry-a beste ordenagailu batetik kontrolatzea da. Horretarako, raspberryko konsola eta PuTTY deituriko programa behar dugu. Azken hau ordenagailuan instalatuko dugu. Hori eta tightvncserver erabilita, raspberryaren mahaigainean sartzzea lortu genuen.

Dataplicity

Image
                                                        Gureraspberrya era remotoan kontrolatzeko,online dagoen dataplicity-n erregistratu gara Honen bidez, edozein ordenagailutik komadoak bidali ahalko dizkiogu raspberryan bertan sartu behar izan gabe.

RASPBERRY-A

Image
Gure fresadora raspberryaren bidez kontrolatzeko asmoa dugunez, aste honetan berarekin lanean hasi gara. Lehenengo raspberryan nahi genuen sistema erabaki behar izan genuen, eta ikerketa txki bat burutu ondoren raspbian deiturikoa zela gomendagarriena erabaki genuen. Behin erabaki hori hartuta, sd txartelean instalatu dugu programa eta raspberrya monitore bati konektatu bezain pronto instalatzeko aukera izan dugu.

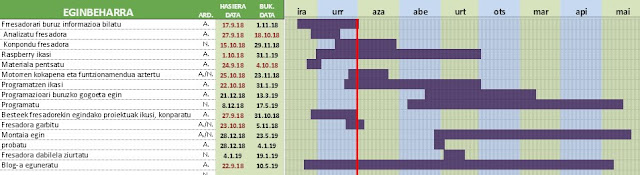
URTEKO PLANGINTZA

Image

Gure ideia

Image
Momentu honetan daukagun fresadora edukita, pentsatzen hasi gara gure proiektua nola kudeatu. Lehenik eta behin, poleak lotzeko uhalak jarriko ditugu, eta fresadora horiekin ondo dabilela ziurtatu. Behin hori eginda, gure asmoa X, Y eta Z ardatzetan motorrak jartzea da. Horretarako bi ardatzak lotu beharko ditugu.   Ondoren, sentsoreak kokatuko ditugu: Encoder bat jarriko dugu motor bakoitzeko, horrek motorraren birak kontatuko ditu eta horrela presizio handiagoz erabiliko dugu fresadora. Karrera amaireak erabiliko dutugu 0 puntua zehaztu eta hortik aurrera kontatzen hasi ahal izateko. Y ardatza orokorrean kontrolatzen duen egitura eta horri eragiten dion manibela elkartzen dituen egitura apurtuta dago, eta konpondu beharra daukagu, manibela ardatzarekin elkartzeko.